Kordil Bathymetry Studio
面向海洋测量的完整实时导航与传感器定位软件套件
Kordil Bathymetry Studio(KBS)是一款适用于水道测量、疏浚及海洋工程的专业 Windows 软件。其核心理念是:对水面及水下各类目标的位置进行实时跟踪、显示与记录。
无论是沿测线驾驶测量艇、通过 USBL 数据跟踪 ROV、管理多船疏浚船队,还是记录单波束回声测深仪的 XYZ 数据,KBS 都能将 NMEA-0183 位置数据转化为可直接用于作业的测量信息。
核心功能
1. 导航与独立驾驶员视图
KBS 的特色功能是独立的舵手窗口:专为操船导航设计,拥有与主窗口完全独立的导航视图。
- 船艏向上模式下,海图围绕船舶旋转,船艏始终朝向屏幕上方,操船时无需在脑中转换方向。右键即可切换至北向上模式。
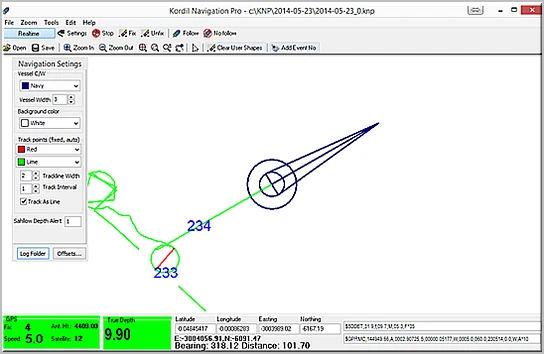
- 航道式引导:选择测线后,KBS 会绘制由平行边界线组成的操船引导走廊,并显示随船舶推进的实时里程桩号(KP),让舵手随时掌握沿线位置。
- 舵手窗口支持随船自动居中、实时航速显示、同步航迹,以及独立缩放和平移。测量员可在主屏幕上处理测量任务,舵手则保有简洁清晰的专用导航画面。
- 舵手窗口既可跟踪主船,也可选择任意辅助船舶。
- 浅水告警、偏航提示及按真实比例绘制的自定义船体轮廓。
2. 测线生成与精密跟踪
- 在海图上绘制一条路线,即可按指定的间距和长度,自动生成平行或垂直测线。
- 实时条带覆盖显示已测区域,随测随看,减少漏测及重复测量。
- 固定及随动测线,宽度与间距可配置。
- 选定测线后,系统立即将其送入驾驶员导航走廊;其他屏幕选择操作不会改变已锁定的引导线。
3. USBL 与声学位置跟踪
水下目标跟踪:通过独立串口,将声学或 USBL 定位输出作为标准 NMEA 位置数据流直接输入 KBS,即可跟踪 ROV、声呐拖鱼、潜水员及 AUV 等目标。每个目标在海图上均可设置独立的外形、颜色和名称,并拥有各自的坐标记录文件,适用于电缆敷设、结构物检测,以及拖曳传感器相对船舶位置的跟踪。
4. 多船定位
同屏最多可同时跟踪 4 艘船舶,包括 1 艘主船与 3 艘辅助船;各接收机可分别设置 COM 端口和波特率。每艘船均可独立设置名称、颜色、轮廓和尺寸,记录航迹并输出单独的坐标文件,为疏浚、拖轮与驳船协同作业及多船测量提供完整的现场态势。
5. 多偏移传感器定位(偏移计算引擎)
天线位置并不等于传感器位置。KBS 船舶几何模块可定义任意数量的传感器测点,精确设置纵向和横向偏移量,并结合实时航向与船体转动,计算各传感器的实际位置。
- 各传感器经偏移计算后的位置分别记录到专用
.SEN文件 - 新增功能——传感器 GGA 转发:将计算得到的传感器位置,以标准 NMEA GGA 语句通过 UDP 或指定 COM 端口输出(默认波特率为 19200),直接接入疏浚计算机、动力定位(DP)显示系统或第三方数据采集系统。
- 任一传感器均可设为当前跟踪基准
单波束与 NMEA 传感器 XYZ 数据记录的理想选择
KBS 可作为高效的数据采集前端:接入 GNSS 接收机与单波束测深仪,或其他 NMEA-0183 传感器,即可获得带时间戳的清晰 XYZ 数据。水深与经过改正、投影转换的坐标关联,并记录为 CSV、传感器日志及原始 NMEA 数据档案。只要设备输出 NMEA 数据,KBS 就能对其进行定位、显示和记录。
完整功能一览
定位与差分改正
- NMEA-0183 解析引擎支持 GGA、RMC、VTG、ZDA 和 GSA 语句,可通过串口或 UDP 输入。
- 内置 NTRIP 客户端,支持 RTCM 解码、Caster 连接配置、挂载点查询及向接收机串口输出差分数据,无需额外软件即可开展 RTK 作业。
- 陀螺/艏向输入、延迟标定及可配置读取优先级
大地测量
- 横轴墨卡托及兰伯特等角圆锥(1P/2P)投影
- 自定义基准、用户椭球,以及与 WGS-84 之间完整的七参数 Helmert 转换
数据与成果
- 支持导出 Google Earth KML/KMZ 及 AutoCAD R12 DXF 文件。
- 导入 KML/KMZ(含基准转换)、DXF 2018、XYZ/CSV 点文件
- 支持声速剖面(SVP)管理与绘图,以及后处理所需的潮位和吃水改正
- 带时间戳的事件日志、各船独立坐标 CSV 文件及自动截图
- 水深标注、事件标记、水深/航速叠加;图表符号可全面配置
易用性
- 分层 CAD 级绘图界面,可无限缩放
- 多语言界面(英语/土耳其语),内置翻译编辑器
- 主题设置、用于原始 NMEA 诊断的端口监视器,以及虚拟/高编号 COM 端口支持
- 可在 Windows 笔记本、平板或驾驶室计算机上离线运行;许可注册简便,无需加密狗
应用领域
单波束水深测量 · 疏浚监测与方量测量 · USBL/ROV/拖鱼跟踪 · 港口与游艇码头测绘 · 河流与水库测深 · 电缆与管道铺设配合 · 多船施工协同
技术参数
| 项目 | 技术规格 |
|---|---|
| 运行平台 | Windows 10/11 |
| 位置输入 | 通过串口或 UDP 接收 NMEA-0183:GGA、RMC、VTG、ZDA、GSA |
| 差分改正 | 集成 NTRIP 客户端、RTCM,支持向接收机串口输出改正数据 |
| 跟踪对象 | 1个主通道 + 3个辅助通道(船舶、USBL 目标、传感器) |
| 导航引导 | 专用驾驶员显示界面,支持艏向朝上/北向朝上、航线走廊及 KP 里程标记 |
| 传感器输出 | 传感器偏移位置以 NMEA GGA 格式转发,支持 UDP 或 COM(默认19200) |
| 数据交换 | KML/KMZ、DXF R12 与2018、XYZ/CSV/TXT |
| 大地测量 | TM、LCC 投影;自定义基准;WGS-84 七参数转换 |
| 数据记录 | XYZ/CSV、.SEN 传感器文件、原始 NMEA、事件日志 |
Kordil Bathymetry Studio——目标全跟踪,数据全记录,成果完整交付。
batimetristudio.com | © Kordil